


قائمة المدونات
الصفحة الرئيسية
قائمة المدونات
EXPLORE
Millimeter Wave Radar Solutions
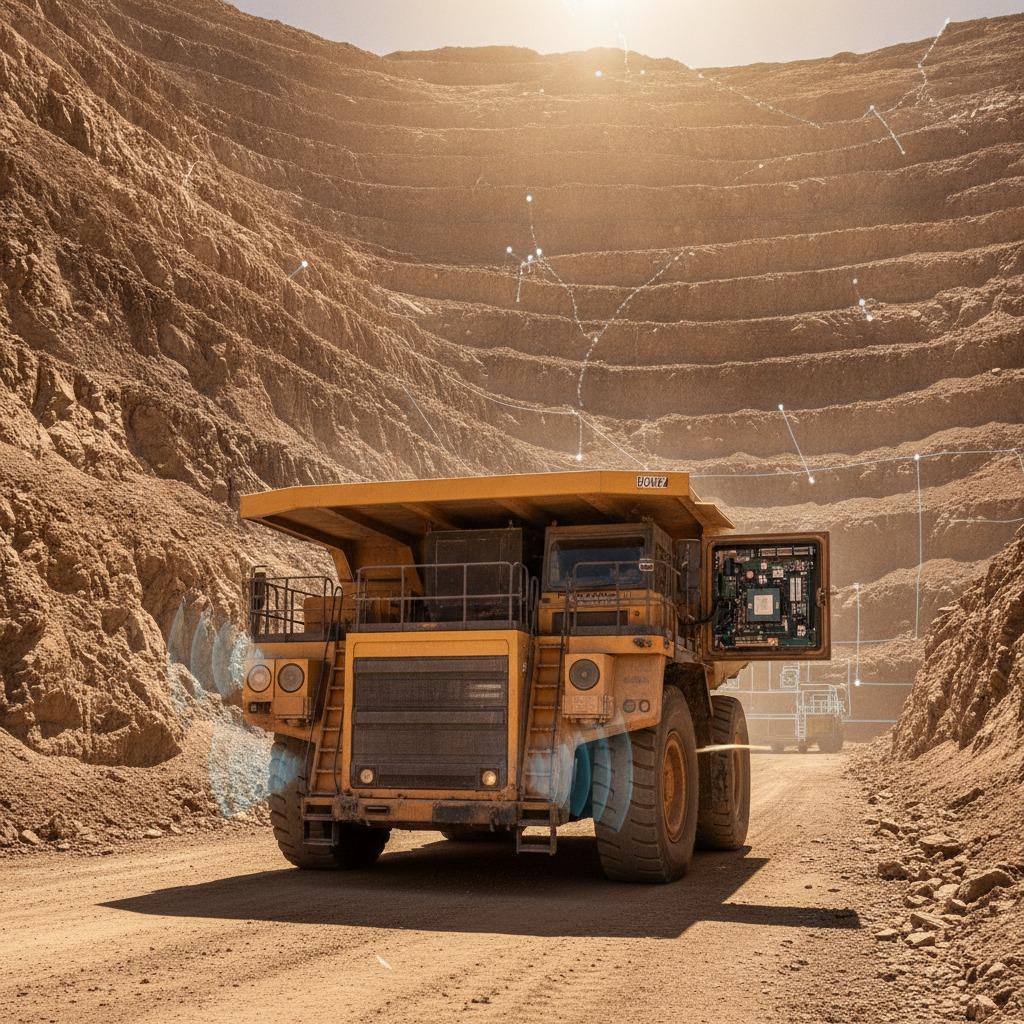
1. هشاشة السماء: لماذا يتطلب الاستقلال الحديث تحديد الموقع بشكل مستقل عن الأقمار الصناعية؟ 2. حدود الملاحة التقديرية التقليدية 3. تصميم البديل: تحديد الموقع الهجين بالرادار ونظام الملاحة بالقصور الذاتي 4. من التكرار إلى الدفاع النشط: كشف انتحال إشارات نظام الملاحة العالمي عبر الأقمار الصناعية بمساعدة الرادار 5. معايير التقييم العملية لمكامل الأنظمة 6. الأسئلة الشائعة 7. المضي قدمًا في الملاحة المرنة
 Linpowave
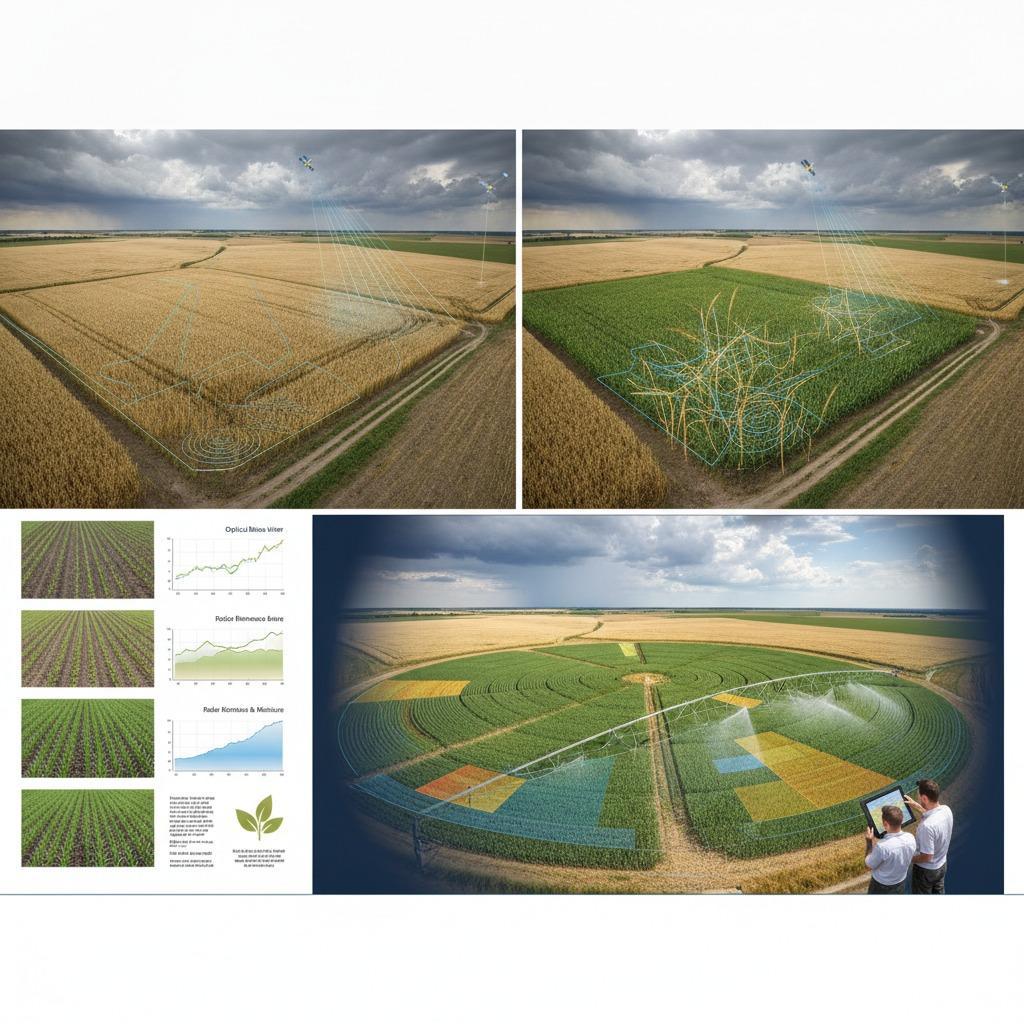
١. حدود النمذجة البصرية في المظلات الكثيفة ٢. كيف يقيس الاستشعار بالموجات الدقيقة الإنتاجية الهيكلية ٣. تطبيقات موسعة: الرقاد، والماء، وحجم المظلة ٤. نطاقات الرادار: اختيار التردد المناسب للمراقبة الميدانية ٥. محاذير هندسية: التبقع، والخشونة، والرطوبة ٦. أسئلة متكررة ٧. هيكلة خط الأنابيب الخاص بك
Linpowave
1. العائق الهيكلي في الاستشعار متعدد المواقع 2. أربعة أركان أساسية لبنية شبكة رادار تكيفية 3. مقارنة استراتيجيات الطوبولوجيا للمصفوفات الموزعة 4. قيود الأجهزة ومحاذير الهندسة العملية 5. أخطاء التكامل الشائعة 6. الأسئلة المتكررة 7. الخطوات التالية لفرق التكامل
Linpowave
1. نقطة الضعف في موثوقية الرادار: متى تكون الإشارات مضللة؟ 2. الطبقة الأولى: مرونة شكل الموجة والتحقق من الطبقة الفيزيائية 3. الطبقة الثانية: سلامة الخوارزميات ومصادقة بيانات الرادار 4. الطبقة الثالثة: تأمين ناقل البيانات وسلامة النظام الخلفي 5. المفاضلات الهندسية العملية: زمن الاستجابة مقابل الحماية 6. الأسئلة الشائعة 7. الخطوات التالية لمهندسي الأنظمة
Linpowave
1. الاختناق عالي الكثافة في المجال الجوي المنخفض 2. التحول من ردود الفعل التكتيكية إلى اليقين ما قبل التكتيكي 3. دور المراقبة التعاونية وغير التعاونية 4. المفاضلات الهندسية: أحجام المناطق العازلة مقابل سعة الممر 5. أخطاء التكامل الشائعة 6. الأسئلة المتكررة 7. المضي قدمًا في بنية النظام
Linpowave
1. تعطل إعادة تحديد الهوية البصرية في البيئات الميدانية 2. البنية: الربط بين تدفقات البيانات المرئية والحرارية والرادارية 3. مشكلة معايرة البيانات: حيث تتعثر معظم عمليات النشر 4. تقييم الحوسبة الطرفية مقابل ميزانيات زمن الاستجابة 5. توصيات عملية لقادة الهندسة 6. الأسئلة الشائعة 7. الخطوات التالية لفرق النشر
Linpowave