


Blog List
Главная
Blog List
EXPLORE
Millimeter Wave Radar Solutions
1. Хрупкость неба: почему современная автономия требует локализации, независимой от спутников 2. Пределы традиционного инерциального ориентирования 3. Разработка альтернативы: гибридное позиционирование на основе радара и инерциальной навигационной системы 4. От резервирования к активной защите: обнаружение подмены GNSS с помощью радара 5. Практические критерии оценки для системных интеграторов 6. Часто задаваемые вопросы 7. Движение вперед с отказоустойчивой навигацией
 Linpowave
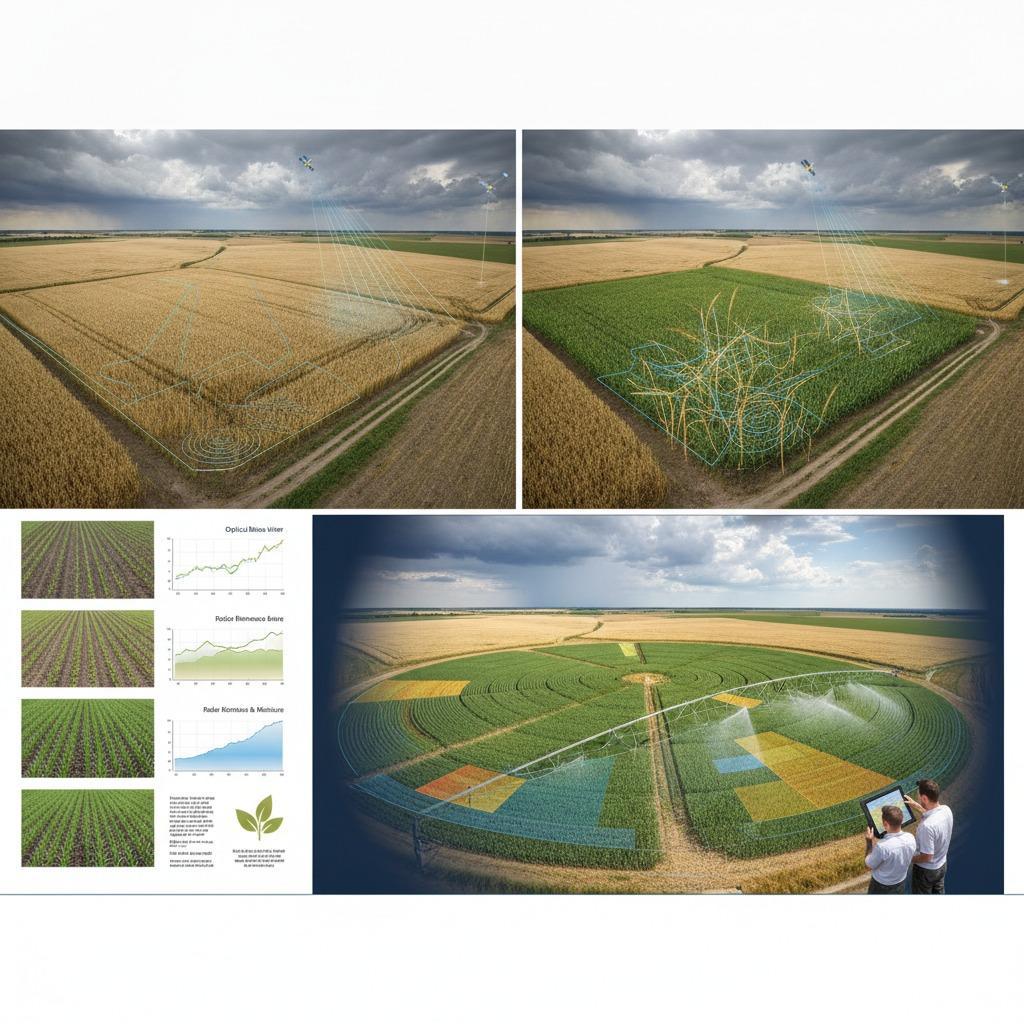
1. Ограничения оптического моделирования в густом растительном покрове 2. Как микроволновое зондирование измеряет структурную прочность 3. Расширение областей применения: полегание, вода и объем растительного покрова 4. Радарные диапазоны: выбор правильной частоты для полевого мониторинга 5. Инженерные нюансы: спекл-эффект, шероховатость и влажность 6. Часто задаваемые вопросы 7. Структурирование вашего трубопровода
Linpowave
1. Структурное узкое место в многостатическом зондировании 2. Четыре столпа архитектуры адаптивной радиолокационной сети 3. Сравнение топологических стратегий для распределенных антенных решеток 4. Аппаратные ограничения и практические инженерные нюансы 5. Распространенные ошибки интеграции 6. Часто задаваемые вопросы 7. Дальнейшие шаги для групп интеграции
Linpowave
1. Слепое пятно в надежности радаров: когда сигналы лгут 2. Уровень 1: Гибкость обработки сигналов и проверка физического уровня 3. Уровень 2: Алгоритмическая корректность и аутентификация радиолокационных данных 4. Уровень 3: Защита шины данных и целостность бэкэнда 5. Практические инженерные компромиссы: задержка против защиты 6. Часто задаваемые вопросы 7. Дальнейшие шаги для системных архитекторов
Linpowave
1. Узкое место высокой плотности в нижнем воздушном пространстве 2. Переход от тактических реакций к дотактической уверенности 3. Роль совместного и несовместного наблюдения 4. Компромиссы в проектировании: размеры буферных зон против пропускной способности коридора 5. Распространенные ошибки интеграции 6. Часто задаваемые вопросы 7. Дальнейшее развитие системной архитектуры
Linpowave
1. Проблемы оптической идентификации в полевых условиях 2. Архитектура: объединение видимого, теплового и радиолокационного потоков 3. Проблемы с калибровкой: где чаще всего возникают сбои при развертывании 4. Оценка периферийных вычислений с учетом допустимой задержки 5. Практические рекомендации для руководителей инженерных групп 6. Часто задаваемые вопросы 7. Дальнейшие шаги для групп развертывания
Linpowave
Прогнозирование намерений движущихся объектов Оценка уровня угрозы Расчет риска столкновения Помощь в планировании маневров Прогнозирующее восприятие для безопасной эксплуатации
Linpowave
1. Реальные проблемы архитектур с линейной частотной модуляцией 2. Оценка альтернативных форм сигналов традиционным FMCW 3. Динамическая гибкость за счет адаптивного выбора формы сигнала 4. Практические рекомендации для инженерных и закупочных групп 5. Часто задаваемые вопросы 6. Дальнейшие шаги для вашей системной архитектуры
Linpowave
1. Решение проблемы дрейфа на уровне поля: почему для обеспечения термической стабильности требуется нечто большее, чем просто терморезистор 2. Архитектура современной термокоррекции 3. Физические факторы, которые нарушают калибровочные кривые 4. Практические критерии оценки для команд, занимающихся закупками 5. Часто задаваемые вопросы 6. Дальнейшие шаги для разработчиков систем
Linpowave
1. Преодоление перенасыщения данных в архитектурах тактических датчиков 2. Архитектура: динамическая приоритезация задач на периферии 3. Практическое применение в различных профилях миссий 4. Проблемы интеграции и инженерные реалии 5. Спецификация систем для рабочих процессов, ориентированных на выполнение задач 6. Часто задаваемые вопросы 7. Дальнейшие шаги для инженерных групп
Linpowave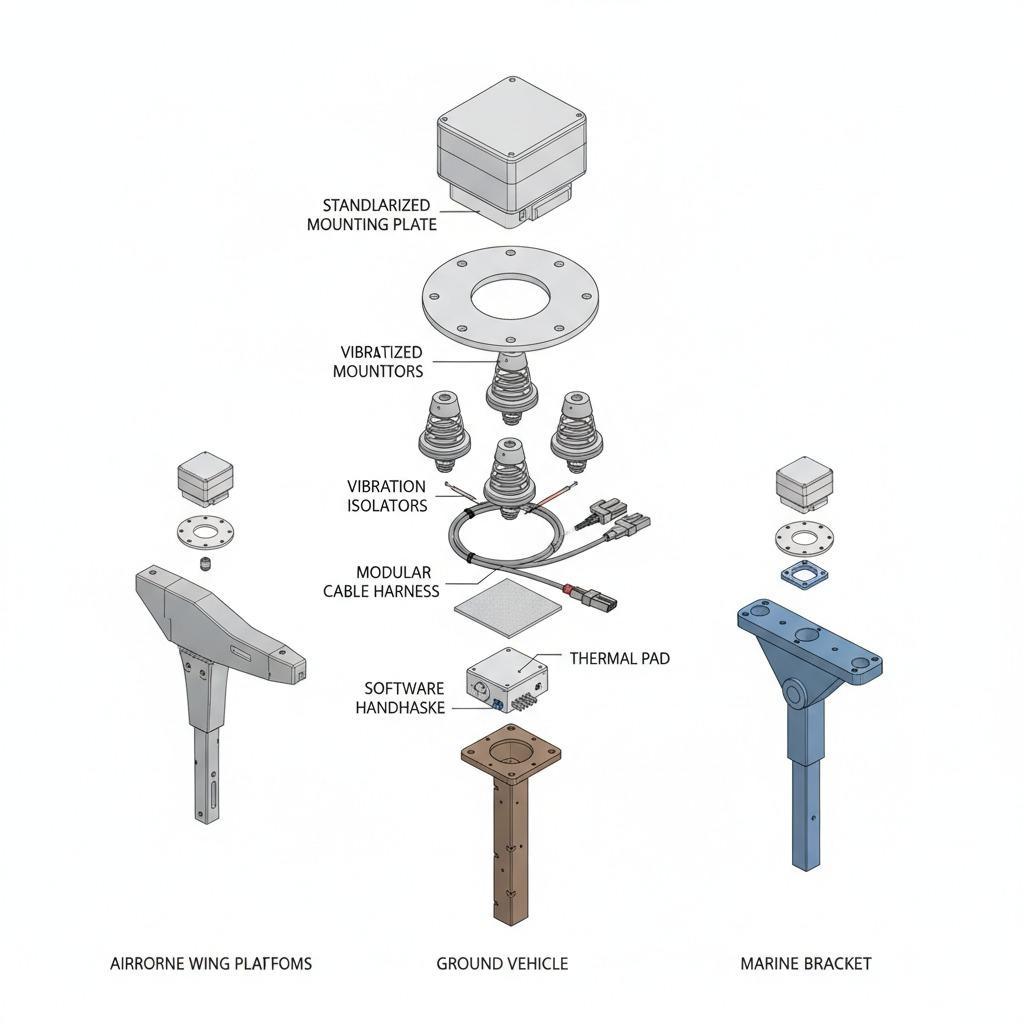
1. Почему гибкость платформы важна для сенсорного оборудования 2. Какие проблемы пытается решить платформенно-независимый сенсорный интерфейс 3. Ключевые проектные соображения, которые покупатели не должны рассматривать как второстепенные 4. Распространенные ошибки интеграции 5. Как оценить сенсорный интерфейс перед покупкой 6. Как выглядит хороший результат на практике 7. Практические вопросы, которые покупатели должны задавать поставщикам 8. Следующий шаг для инженерных и закупочных групп
Linpowave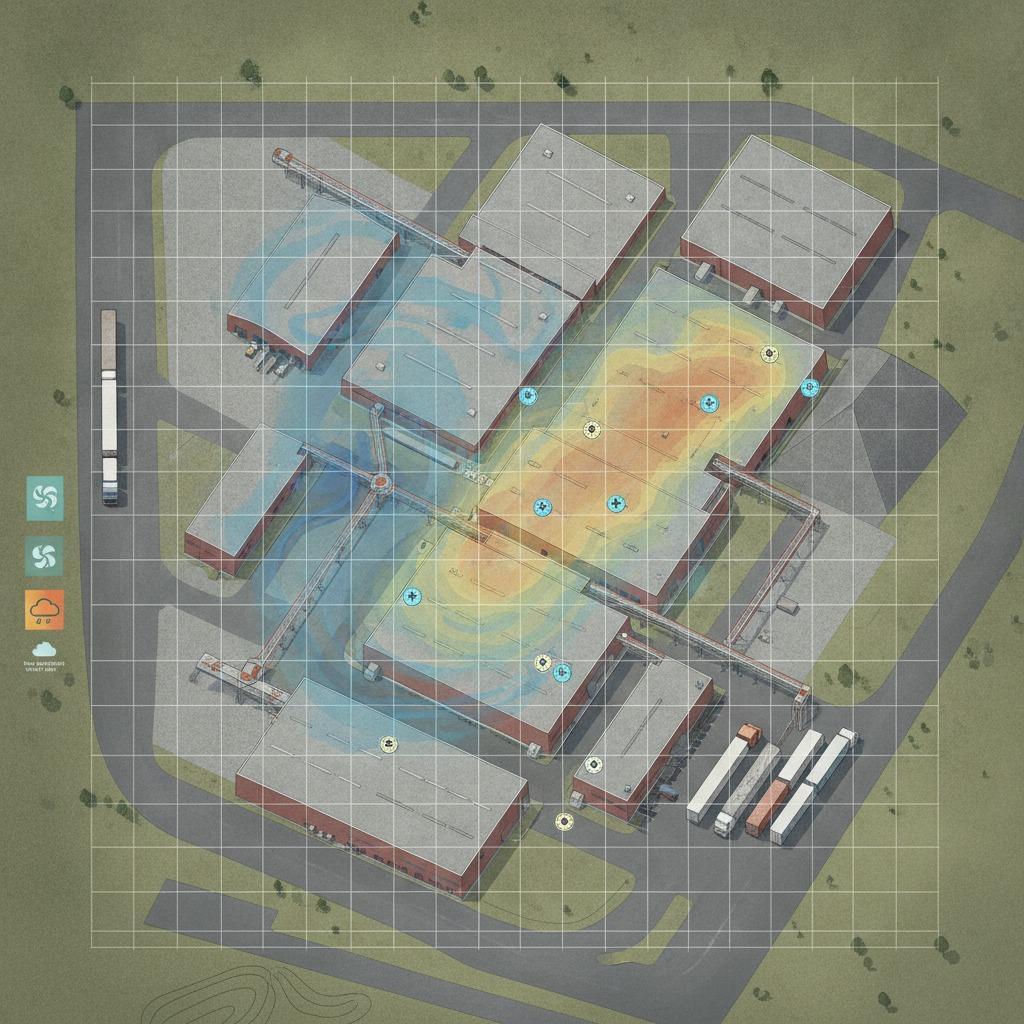
1. Почему картирование микроклимата важно, когда одной метеостанции недостаточно 2. Какую проблему пытается решить этот метод 3. Полезные входные данные: измерения, которые делают карту достоверной 4. Краткий справочник: где картирование микроклимата приносит пользу 5. Как подойти к проекту картирования, не усложняя его 6. Критерии отбора, которые должны учитывать покупатели 7. Распространенные ошибки, которые снижают полезность данных 8. Что должен спросить покупатель, прежде чем двигаться дальше 9. Куда обычно переходит следующий шаг
Linpowave