


障碍物检测
首页
障碍物检测
EXPLORE
Millimeter Wave Radar Solutions
1. 毫米波雷达为何在无人机设计评审中频频出现? 2. 毫米波雷达的优势和不足之处 3. 快速参考:权衡取舍的常见方式 4. 障碍物检测才是真正的购买决策关键 5. 如何从系统角度思考无人机防撞问题 6. 工程师和采购团队常犯的错误 7. 采购前的实用建议 8. 常见问题:项目后期团队常问的一些问题 9. 明智的下一步
 Linpowave

1. 为什么无人机防碰撞已成为一个设计问题,而不仅仅是一项功能 2. 买家真正需要解决的问题 3. 常见的感知方法及其适用范围 4. 为什么距离-多普勒映射很重要 5. 值得更多关注的选择标准 6. 无人机防碰撞程序中的常见错误 7. 实用买家建议 8. 应该向你的工程团队或供应商团队询问什么 9. 下一步
Linpowave
1. 为什么无人机防碰撞功能已从“锦上添花”变为“设计优先事项” 2. 核心挑战:既要看到足够多的东西,又不能增加太多负担。 3. 雷达能提供哪些摄像头通常无法提供的功能? 4. 快速比较:不同方法适用的领域 5. 买家不应忽略的选择标准 6. 无人机防碰撞项目中的常见错误 7. 好的购买决策是什么样的 8. 常见问题解答
Linpowave
1. 理解问题:为什么当前的无人机导航存在不足 2. 主要解决方案:集成障碍物检测和先进传感器 3. 利用毫米波雷达和距离-多普勒测绘进行精确定位 4. 为面向未来的无人机实施稳健战略
Linpowave
1.克服可见性挑战 2.解决地形导航问题 3.增强目标检测和分类 4.构建综合三维地图并检测障碍物 5.整合解决方案以实现卓越性能
Linpowave
1. 问题:动态环境中的不准确性 2. 解决方案:集成环境传感技术以提高精度 3. 推进精确导航和障碍物检测 4. 实际应用及未来潜力
Linpowave
1. 释放微多普勒特征在现代雷达应用中的潜力 2. 传统雷达探测的问题 3. 微多普勒特征如何提供解决方案 4. 利用微多普勒技术提升性能 5. 从被动式到主动式:跨行业的雷达
Linpowave
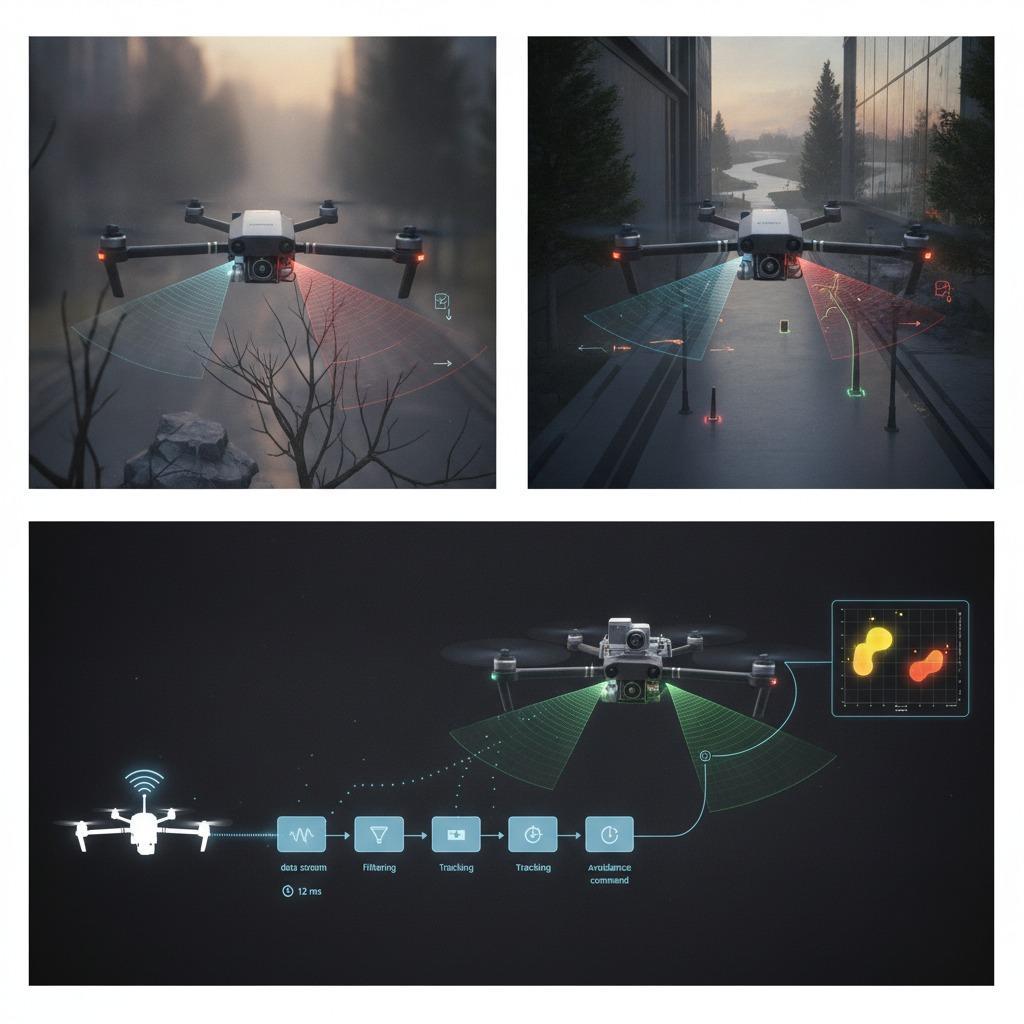
了解 77 GHz 毫米波雷达如何增强无人机在密集城市环境中的导航、避障和飞行安全。可靠的实时性能。
Linpowave
毫米波雷达能够探测所有天气状况,提供精确的速度数据,并且在城市环境中表现良好,因此对低空作业变得越来越重要。
Linpowave