


ブログ一覧
ホーム
ブログ一覧
EXPLORE
Millimeter Wave Radar Solutions
1. 空の脆弱性:現代の自律システムが衛星非依存型測位を必要とする理由 2. 従来の推測航法の限界 3. 代替案の設計:レーダー・慣性航法システム(INS)ハイブリッド測位 4. 冗長性から能動的防御へ:レーダー支援型GNSSスプーフィング検出 5. システムインテグレーターのための実践的な評価基準 6. よくある質問 7. レジリエントなナビゲーションで前進する
 Linpowave
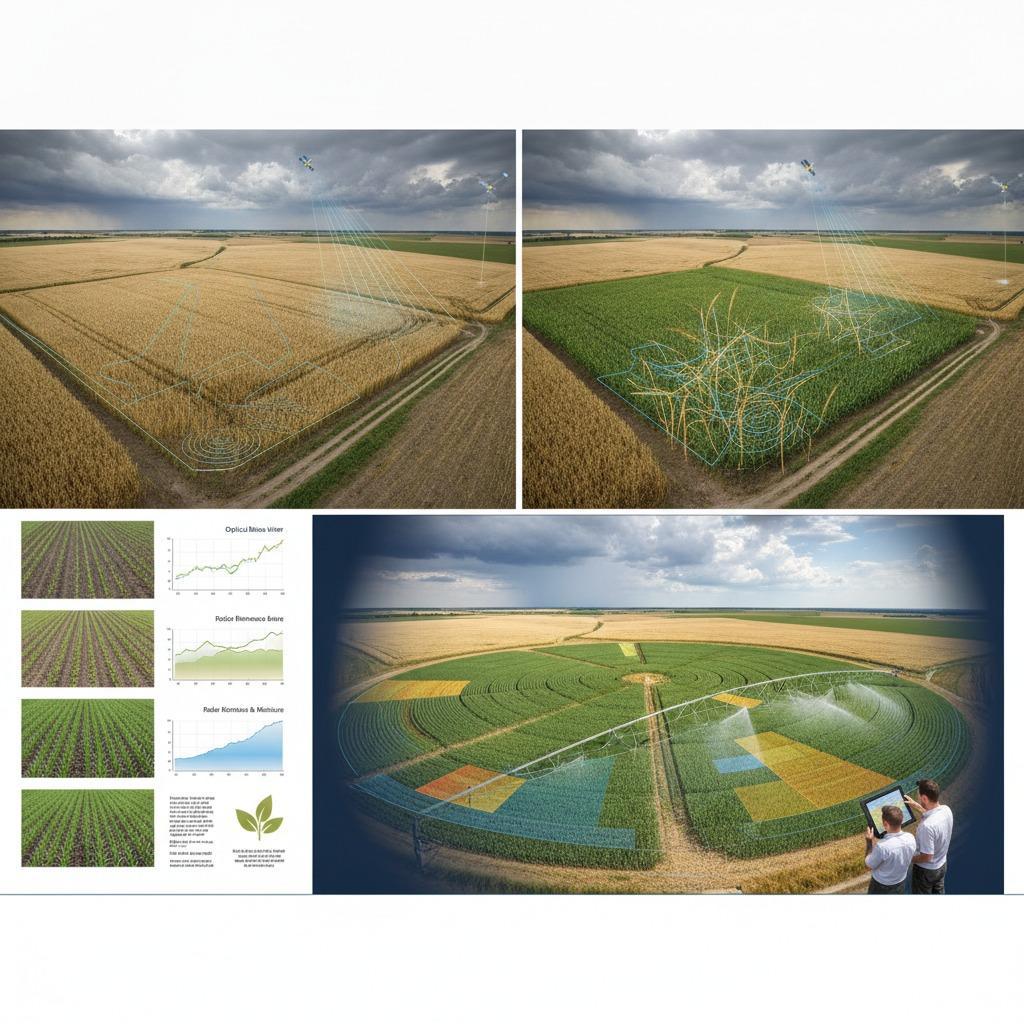
1. 密集した樹冠における光学モデリングの限界 2. マイクロ波センシングによる構造収量の測定方法 3. 応用範囲の拡大:倒伏、水分、樹冠体積 4. レーダーバンド:現場モニタリングに適した周波数の選択 5. エンジニアリング上の注意点:スペックル、粗さ、水分 6. よくある質問 7. パイプラインの構築
Linpowave
1. マルチスタティックセンシングにおける構造的ボトルネック 2. 適応型レーダーネットワークアーキテクチャの4つの柱 3. 分散アレイのトポロジー戦略の比較 4. ハードウェアの制約と実務上の注意点 5. よくある統合ミス 6. よくある質問 7. 統合チームの次のステップ
Linpowave
1. レーダー信頼性の盲点:信号が嘘をつくとき 2. レイヤ 1:波形の柔軟性と物理層の検証 3. レイヤ 2:アルゴリズムの健全性とレーダーデータの認証 4. レイヤ 3:データバスのセキュリティとバックエンドの整合性 5. 実用的なエンジニアリング上のトレードオフ:レイテンシと保護 6. よくある質問 7. システムアーキテクトの次のステップ
Linpowave
1. 低空域における高密度ボトルネック 2. 戦術的対応から事前戦術的確実性への移行 3. 協力監視と非協力監視の役割 4. エンジニアリング上のトレードオフ:バッファサイズとコリドー容量 5. よくある統合ミス 6. よくある質問 7. システムアーキテクチャの今後の展開
Linpowave
1. フィールド環境における光学的再識別の内訳 2. アーキテクチャ:可視光、熱画像、レーダー画像のストリームの橋渡し 3. キャリブレーションの負債:ほとんどの導入でつまずく点 4. エッジコンピューティングをレイテンシー予算と比較して評価する 5. エンジニアリングリーダー向けの実践的な推奨事項 6. よくある質問 7. 導入チームの次のステップ
Linpowave