


Linpowave mmWaveレーダーメーカー
ホーム
Linpowave mmWaveレーダーメーカー
1. 空の脆弱性:現代の自律システムが衛星非依存型測位を必要とする理由 2. 従来の推測航法の限界 3. 代替案の設計:レーダー・慣性航法システム(INS)ハイブリッド測位 4. 冗長性から能動的防御へ:レーダー支援型GNSSスプーフィング検出 5. システムインテグレーターのための実践的な評価基準 6. よくある質問 7. レジリエントなナビゲーションで前進する
 Linpowave
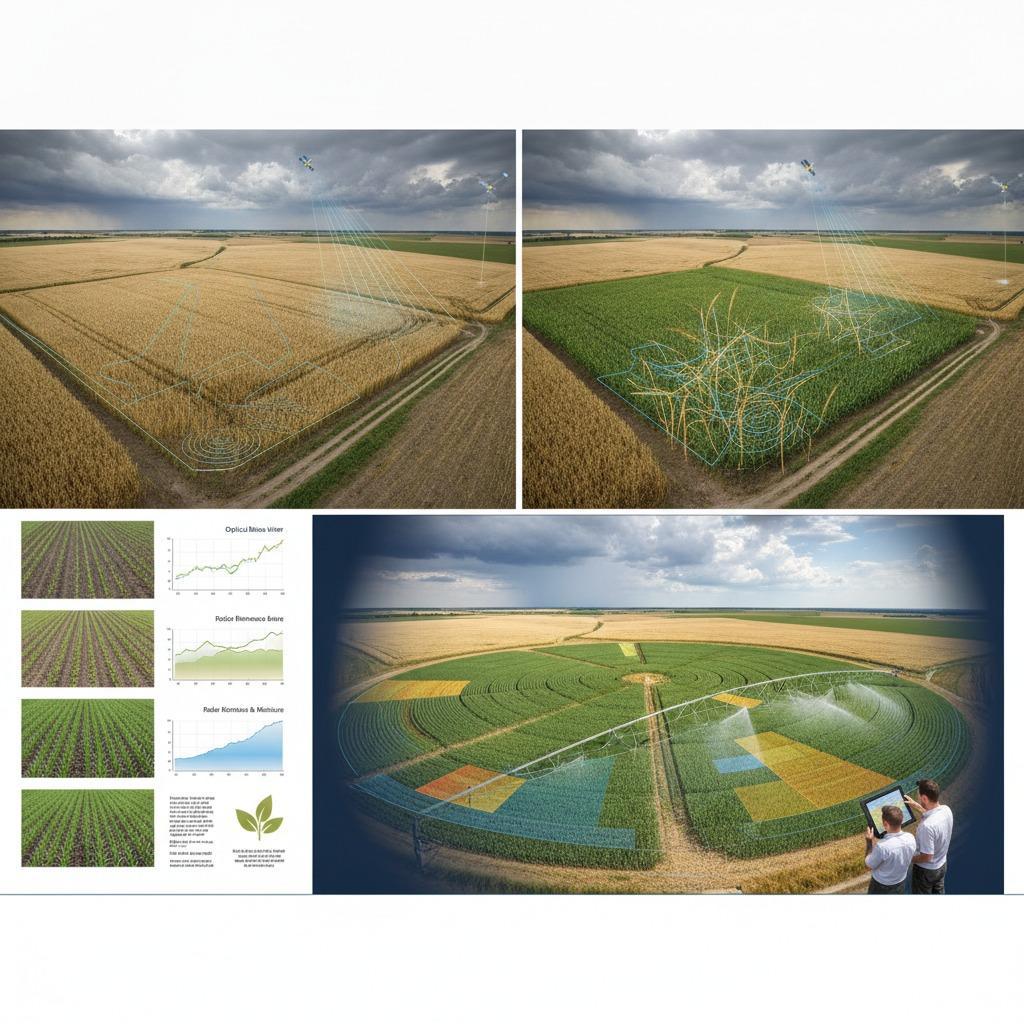
1. 密集した樹冠における光学モデリングの限界 2. マイクロ波センシングによる構造収量の測定方法 3. 応用範囲の拡大:倒伏、水分、樹冠体積 4. レーダーバンド:現場モニタリングに適した周波数の選択 5. エンジニアリング上の注意点:スペックル、粗さ、水分 6. よくある質問 7. パイプラインの構築
Linpowave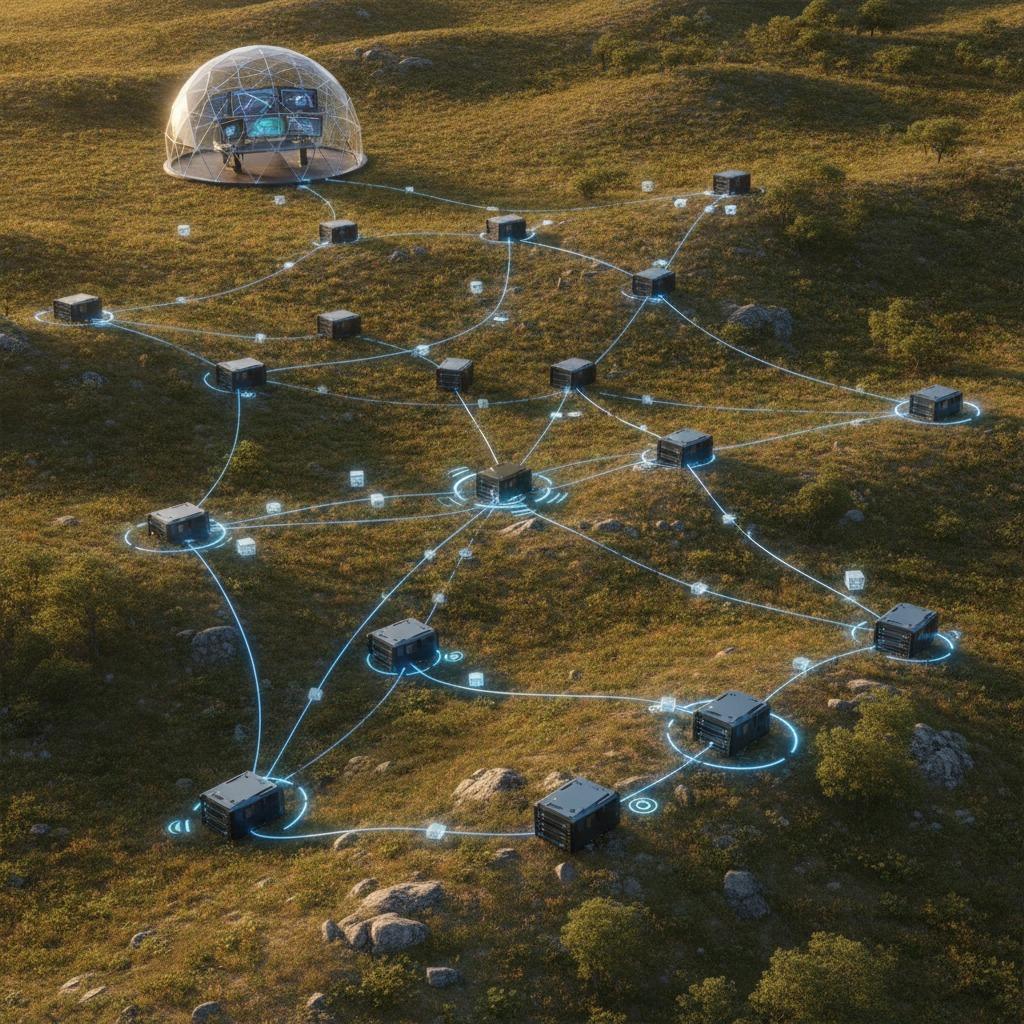
1. マルチスタティックセンシングにおける構造的ボトルネック 2. 適応型レーダーネットワークアーキテクチャの4つの柱 3. 分散アレイのトポロジー戦略の比較 4. ハードウェアの制約と実務上の注意点 5. よくある統合ミス 6. よくある質問 7. 統合チームの次のステップ
Linpowave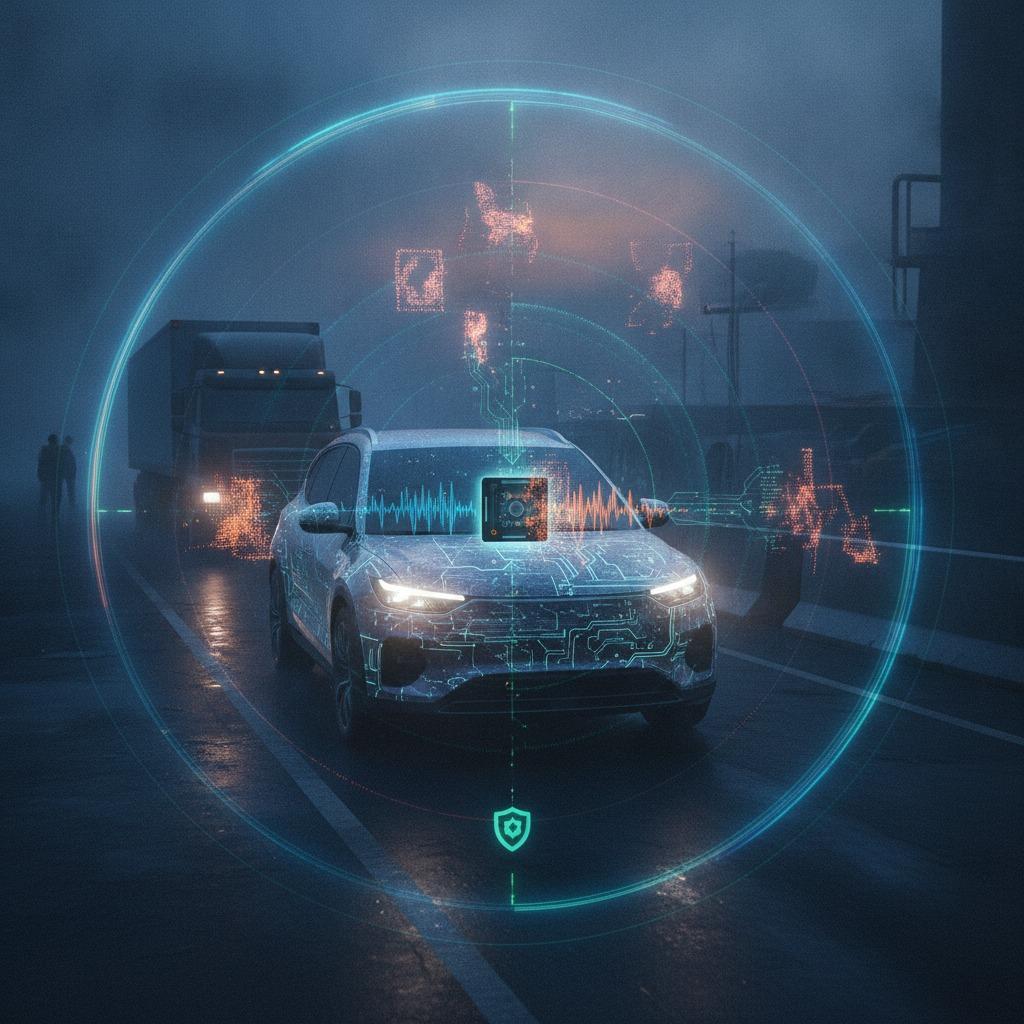
1. レーダー信頼性の盲点:信号が嘘をつくとき 2. レイヤ 1:波形の柔軟性と物理層の検証 3. レイヤ 2:アルゴリズムの健全性とレーダーデータの認証 4. レイヤ 3:データバスのセキュリティとバックエンドの整合性 5. 実用的なエンジニアリング上のトレードオフ:レイテンシと保護 6. よくある質問 7. システムアーキテクトの次のステップ
Linpowave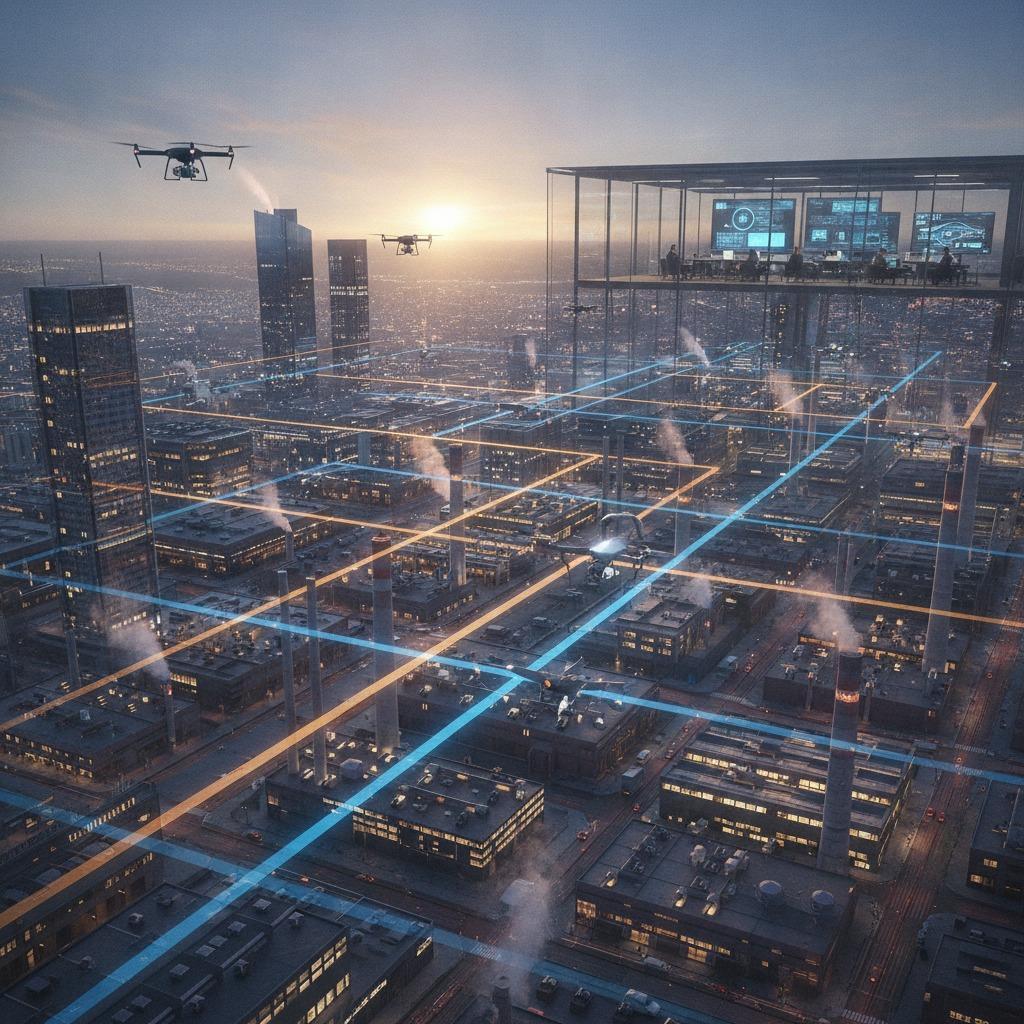
1. 低空域における高密度ボトルネック 2. 戦術的対応から事前戦術的確実性への移行 3. 協力監視と非協力監視の役割 4. エンジニアリング上のトレードオフ:バッファサイズとコリドー容量 5. よくある統合ミス 6. よくある質問 7. システムアーキテクチャの今後の展開
Linpowave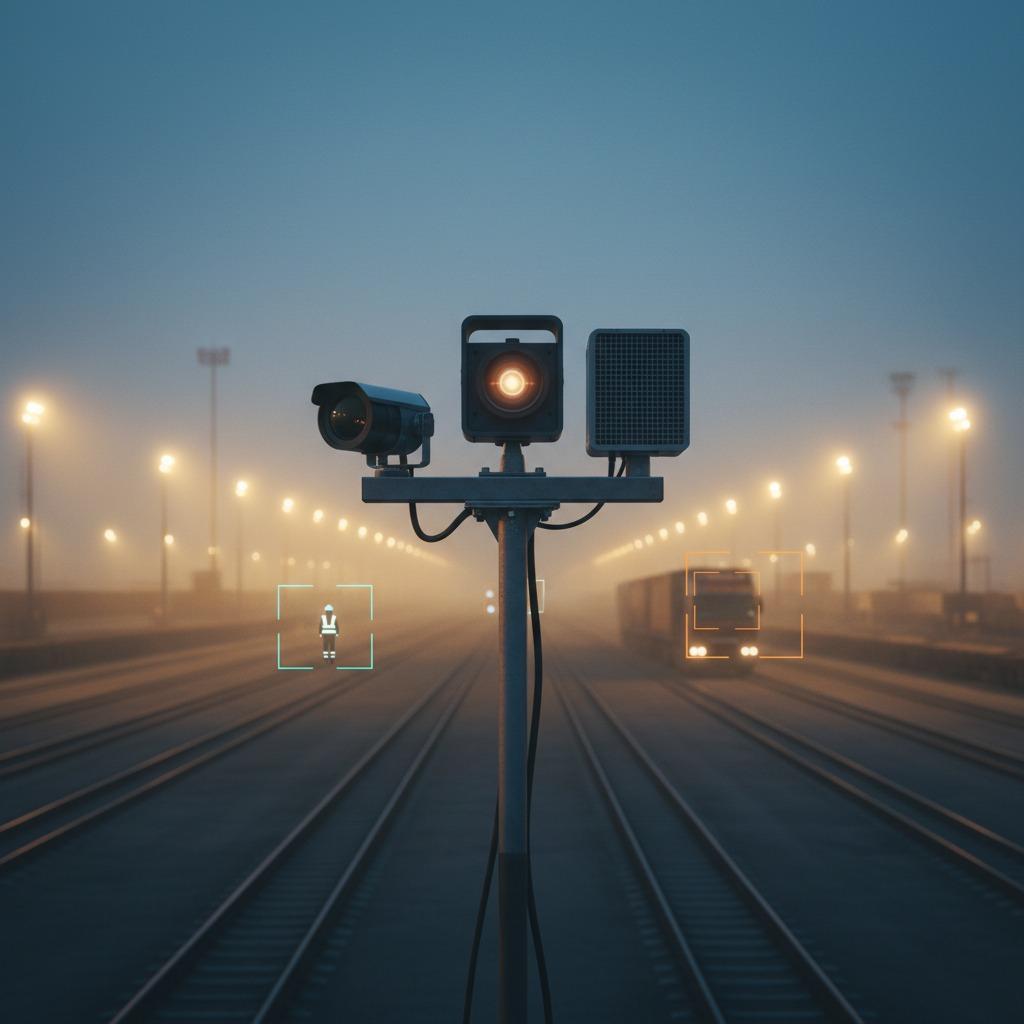
1. フィールド環境における光学的再識別の内訳 2. アーキテクチャ:可視光、熱画像、レーダー画像のストリームの橋渡し 3. キャリブレーションの負債:ほとんどの導入でつまずく点 4. エッジコンピューティングをレイテンシー予算と比較して評価する 5. エンジニアリングリーダー向けの実践的な推奨事項 6. よくある質問 7. 導入チームの次のステップ
Linpowave
移動物体の意図予測、脅威レベル評価、衝突リスク計算、操縦計画支援、安全操作のための予測的認識
Linpowave
1. リニアチャープアーキテクチャの実世界におけるボトルネック 2. 従来のFMCWに代わる波形の評価 3. 適応型波形選択による動的な柔軟性 4. エンジニアリングおよび調達チームへの実践的な推奨事項 5. よくある質問 6. システムアーキテクチャの次のステップ
Linpowave
1. フィールドレベルドリフトの解決:熱安定性にはサーミスタ以上のものが必要な理由 2. 最新の熱補正のアーキテクチャ 3. 校正曲線を無効にする物理的ストレス要因 4. 調達チームのための実践的な評価基準 5. よくある質問 6. システム設計者の次のステップ
Linpowave
1. 戦術センサーアーキテクチャにおけるデータ飽和の克服 2. アーキテクチャ:エッジにおける動的なタスク優先順位付け 3. ミッションプロファイル全体にわたる実用的なアプリケーション 4. 統合の落とし穴とエンジニアリングの現実 5. ミッション指向ワークフローのためのシステムの仕様策定 6. よくある質問 7. エンジニアリングチームの次のステップ
Linpowave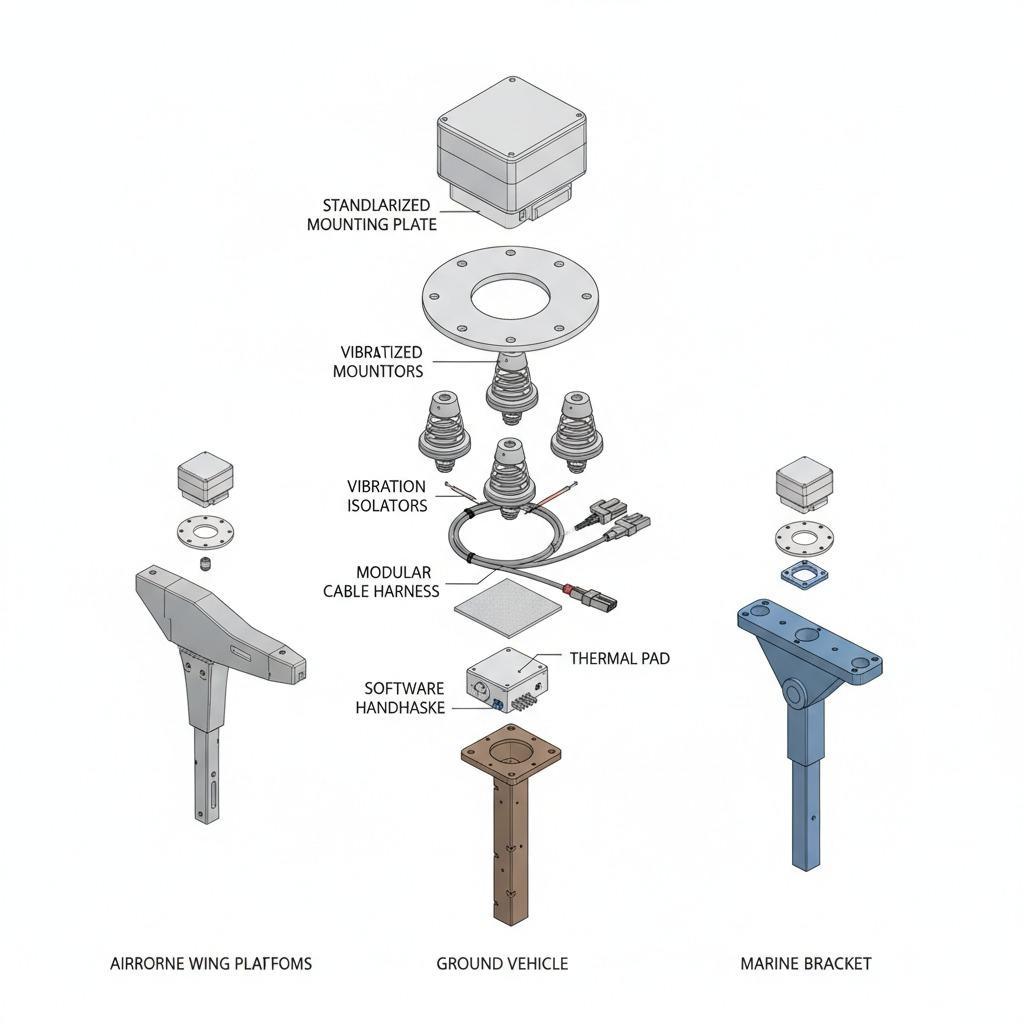
1. センシングハードウェアにおいてプラットフォームの柔軟性が重要な理由 2. プラットフォーム非依存型センシングインターフェースが解決しようとしていること 3. 購入者が後回しにしてはならない重要な設計上の考慮事項 4. よくある統合ミス 5. 購入前にセンシングインターフェースを評価する方法 6. 実際のところ、優れたインターフェースとはどのようなものか 7. サプライヤーに尋ねるべき購入者の実践的な質問 8. エンジニアリングチームと調達チームの次のステップ
Linpowave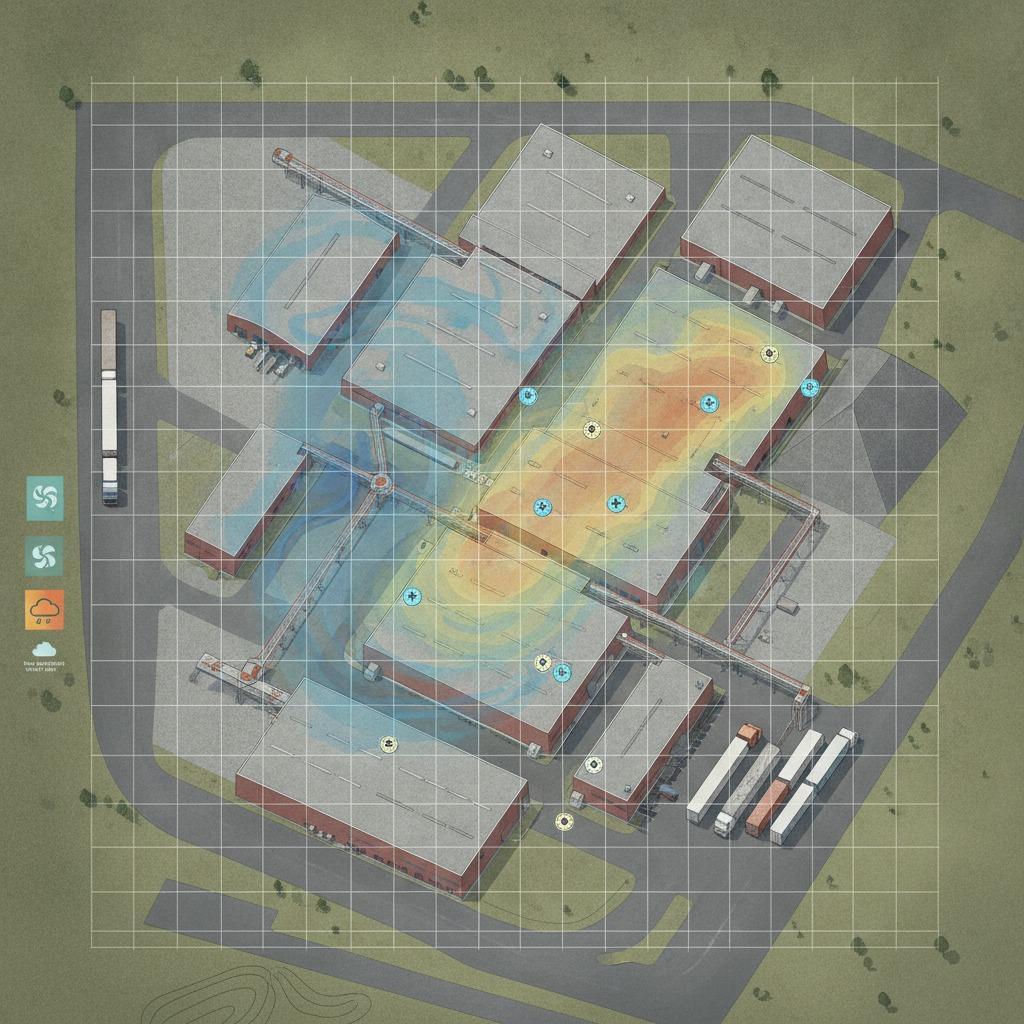
1. 単一の気象観測所だけでは不十分な場合に、なぜ微気候マッピングが重要なのか 2. この手法が解決しようとしていること 3. 有用な入力データ:マップの信頼性を高める測定値 4. クイックリファレンス:微気候マッピングが効果を発揮する場面 5. マッピングプロジェクトを複雑化せずに進める方法 6. 購入者が留意すべき選択基準 7. データの有用性を低下させるよくある間違い 8. 購入者が先に進む前に尋ねるべきこと 9. 次のステップは通常どこへ進むのか
Linpowave