


블로그 목록
홈
블로그 목록
EXPLORE
Millimeter Wave Radar Solutions
1. 하늘의 취약성: 현대 자율 항법에 위성 독립 위치 추정이 필요한 이유 2. 기존 추측 항법의 한계 3. 대안 설계: 레이더-INS 하이브리드 위치 추정 4. 중복성에서 능동 방어로: 레이더 지원 GNSS 스푸핑 탐지 5. 시스템 통합자를 위한 실용적인 평가 기준 6. 자주 묻는 질문 7. 탄력적인 항법으로 나아가기
 Linpowave
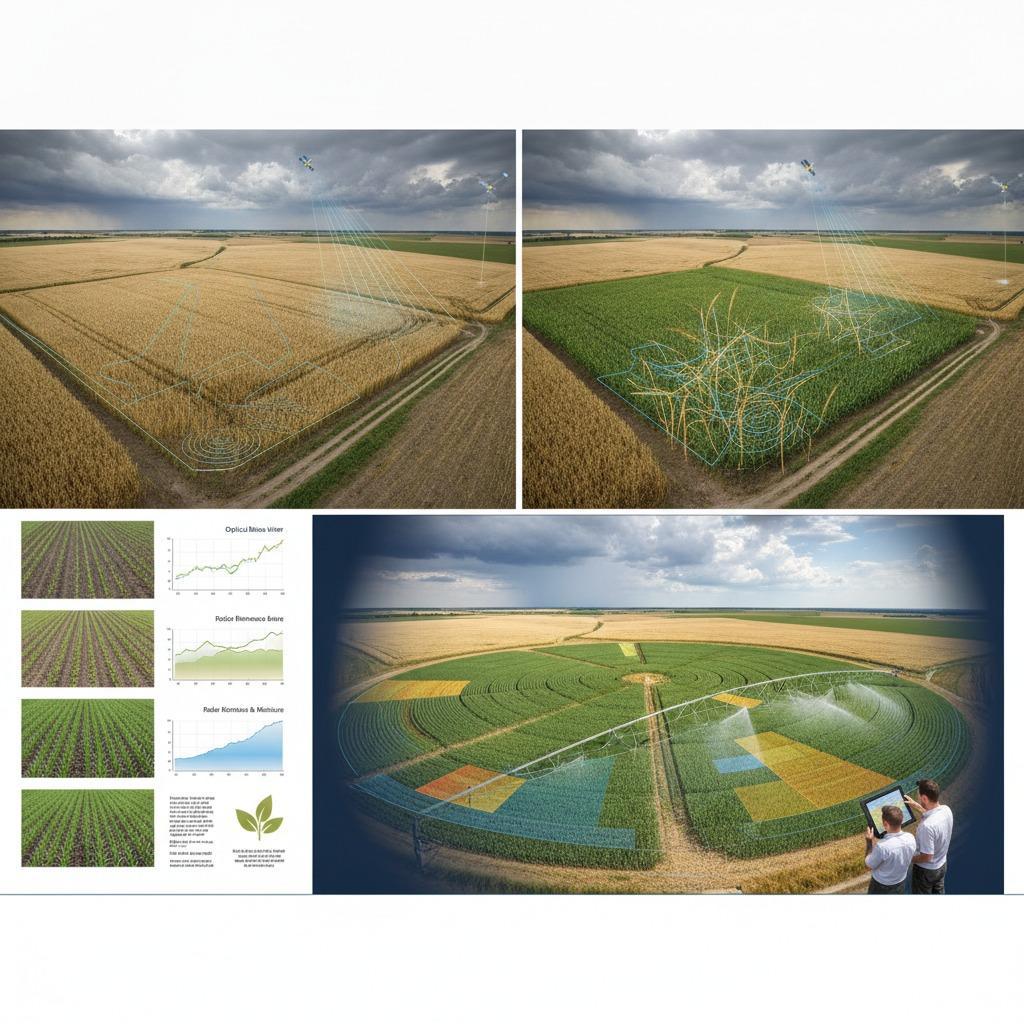
1. 밀집된 수목 환경에서 광학 모델링의 한계 2. 마이크로파 감지를 이용한 구조적 항복도 측정 방법 3. 응용 분야 확장: 쓰러짐, 수분 및 수목 부피 4. 레이더 대역: 현장 모니터링에 적합한 주파수 선택 5. 엔지니어링 고려 사항: 스페클, 표면 거칠기 및 수분 6. 자주 묻는 질문 7. 파이프라인 구조화
Linpowave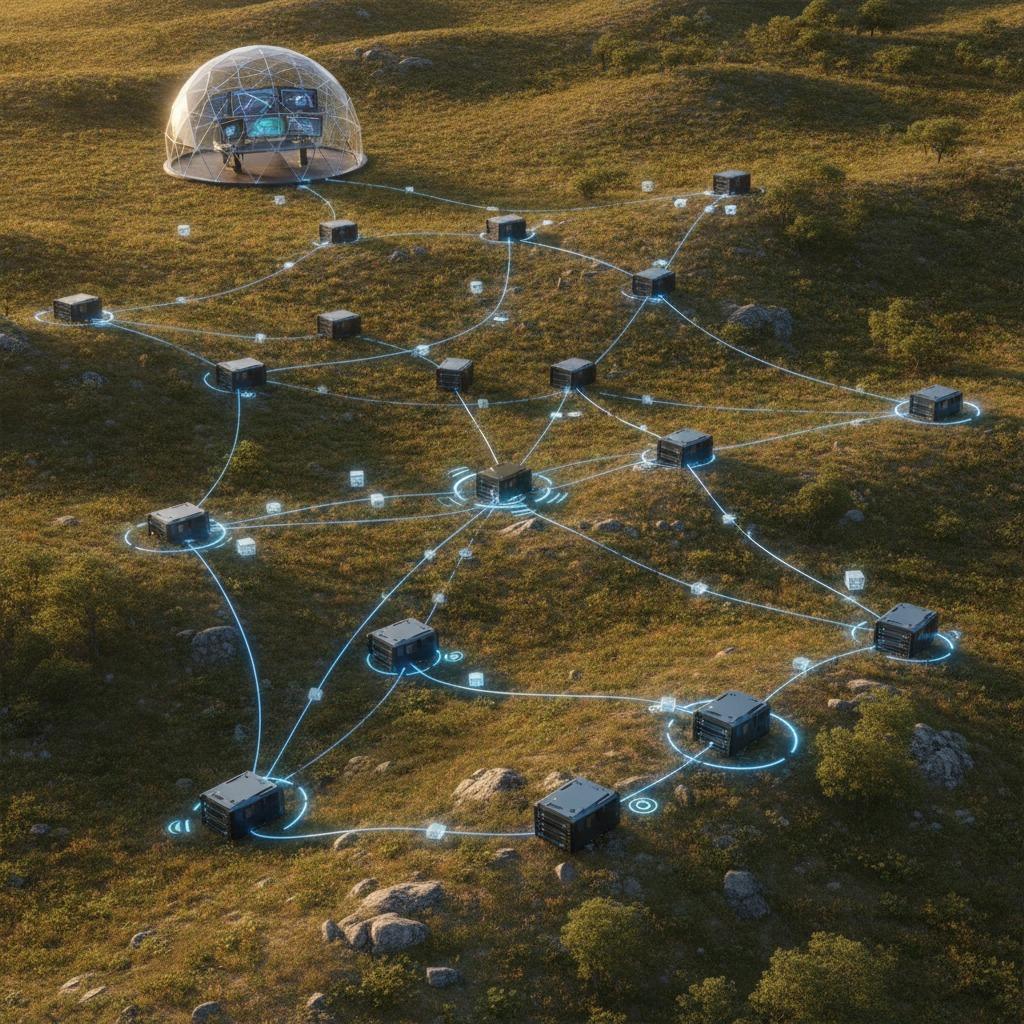
1. 다중 정적 감지의 구조적 병목 현상 2. 적응형 레이더 네트워크 아키텍처의 네 가지 핵심 요소 3. 분산 배열을 위한 토폴로지 전략 비교 4. 하드웨어 제약 및 실제 엔지니어링 고려 사항 5. 일반적인 통합 오류 6. 자주 묻는 질문 7. 통합 팀을 위한 다음 단계
Linpowave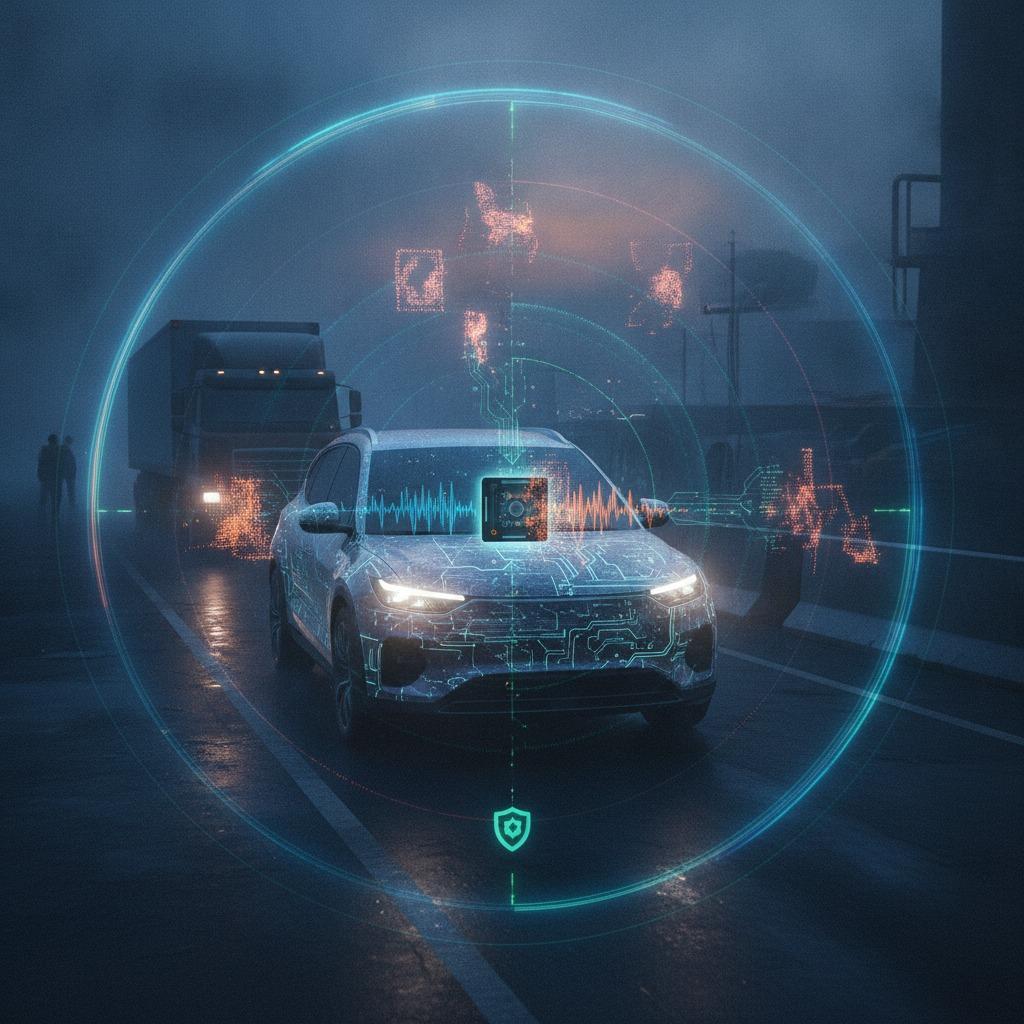
1. 레이더 신뢰성의 사각지대: 신호가 거짓일 때 2. 1계층: 파형 유연성 및 물리 계층 검증 3. 2계층: 알고리즘 건전성 및 레이더 데이터 인증 4. 3계층: 데이터 버스 보안 및 백엔드 무결성 5. 실질적인 엔지니어링 절충점: 지연 시간 대 보안 6. 자주 묻는 질문 7. 시스템 설계자를 위한 다음 단계
Linpowave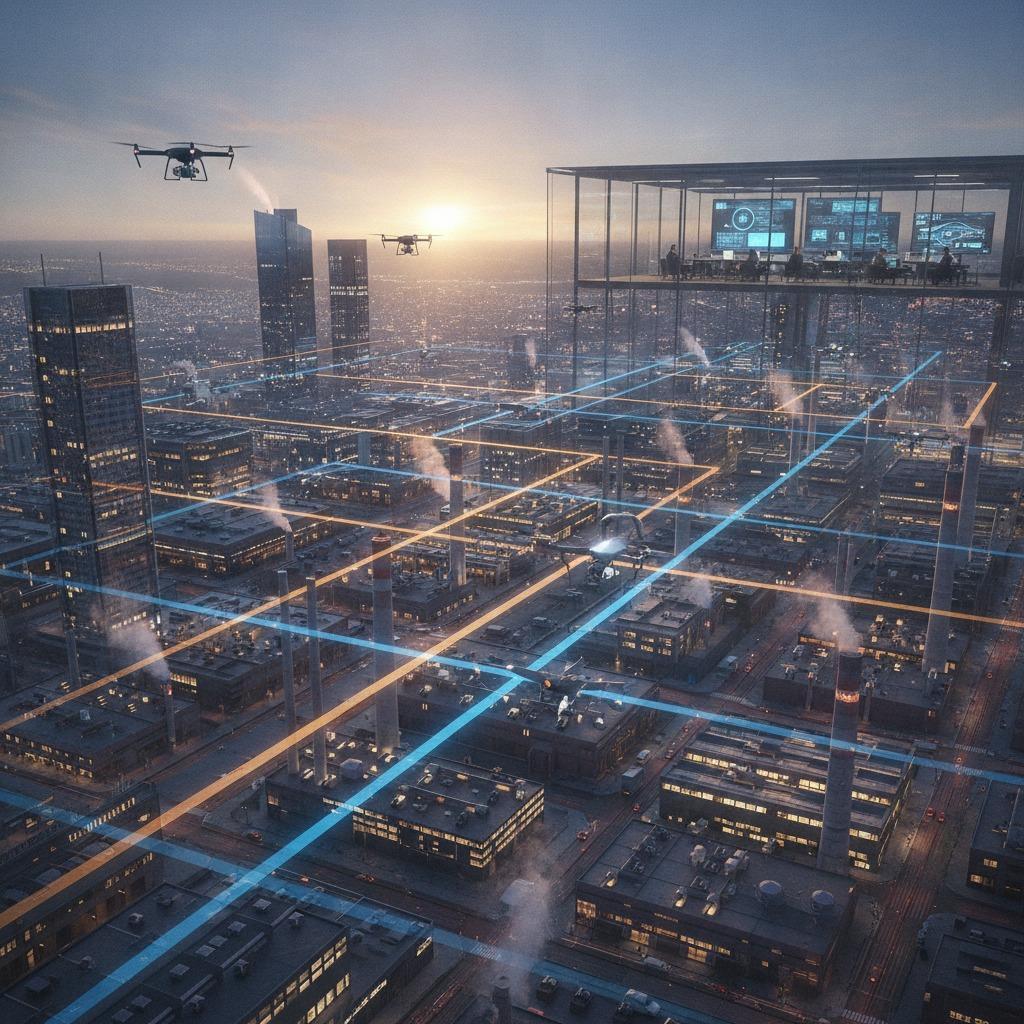
1. 저고도 공역의 고밀도 병목 현상 2. 전술적 대응에서 사전 전술적 확신으로의 전환 3. 협력적 감시와 비협력적 감시의 역할 4. 엔지니어링 절충: 완충 공간 크기 대 회랑 용량 5. 일반적인 통합 오류 6. 자주 묻는 질문 7. 시스템 아키텍처를 발전시켜 나가기
Linpowave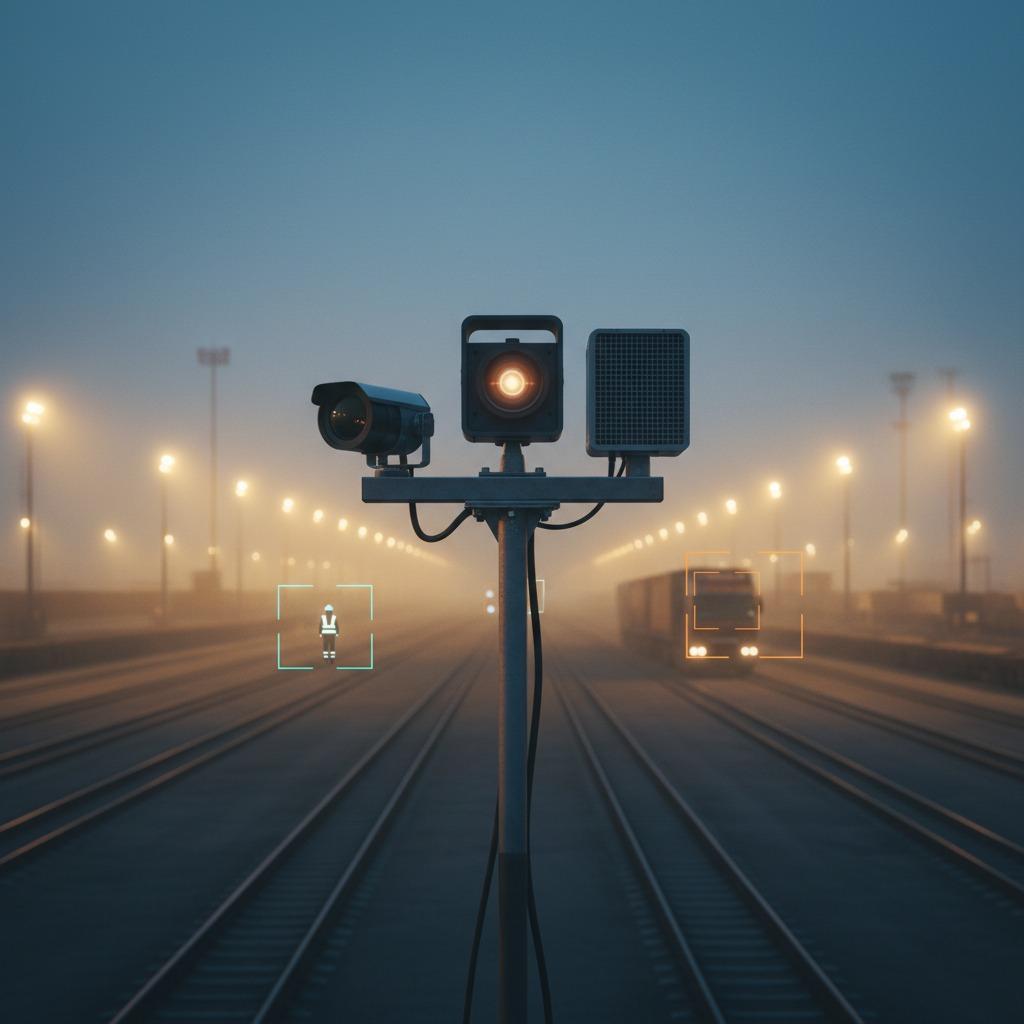
1. 현장 환경에서의 광학 재식별(ORI) 실패 원인 2. 아키텍처: 가시광선, 열화상, 레이더 스트림 통합 3. 교정 부채: 대부분의 구축이 실패하는 지점 4. 지연 시간 예산 대비 엣지 컴퓨팅 평가 5. 엔지니어링 리더를 위한 실질적인 권장 사항 6. 자주 묻는 질문 7. 구축 팀을 위한 다음 단계
Linpowave